 Tiếng Việt
 Tiếng Anh
 Tiếng Hàn
 Tiếng Trung
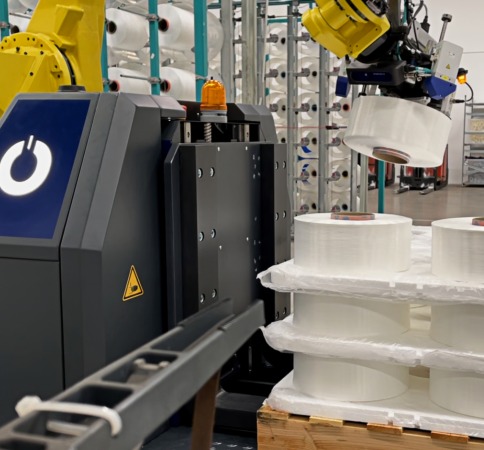 Ví dụ, giải pháp này rất linh hoạt và đảm nhận các nhiệm vụ thiết lập và bố trí đơn điệu, nặng nề. Hệ thống vận chuyển tự hành thích hợp cho việc nâng các pallet Châu Âu ở mức sàn lên đến định dạng công-te-nơ hoặc công nghiệp cũng như các pallet lưới ở nhiều kích cỡ khác nhau với tải trọng tối đa lên tới 1.200 kg. Đối với một khách hàng trong ngành dệt may, AGV (Phương tiện có hướng dẫn tự động) được sử dụng để tải tự động các cuộn dây cuộn. Với mục đích này, nó nhặt các pallet có ống chỉ sợi, vận chuyển chúng đến giàn sợi được chỉ định và chất lên để xử lý tiếp. Sử dụng hệ thống kẹp được phát triển đặc biệt, tối đa 1000 gói sợi mỗi ca 8 giờ được nhặt và đẩy lên một trục gá của máy sàng. Sơ đồ định cỡ và vị trí của các cuộn dây được ghi lại bằng camera 3D của Ensenso (sê-ri N45) được lắp trên tay kẹp.
Đối với nhiệm vụ này, việc sử dụng di động để thu nhận 3D các vật thể chuyển động và tĩnh trên cánh tay rô bốt, máy ảnh Ensenso 3D phù hợp nhờ thiết kế nhỏ gọn của nó. Thiết bị điện tử âm thanh nổi 3D của Ensenso N 45 được tách rời hoàn toàn khỏi vỏ, cho phép sử dụng một loại nhựa tổng hợp nhẹ làm vật liệu vỏ. Trọng lượng thấp tạo điều kiện thuận lợi cho việc sử dụng trên các cánh tay rô bốt như Trợ lý rô bốt thông minh. Máy ảnh cũng có thể đối phó với các điều kiện môi trường khắc nghiệt. “Những thách thức với ứng dụng này có thể được tìm thấy chủ yếu trong các điều kiện ánh sáng khác nhau thể hiện rõ ở các phòng khác nhau của hội trường và vào các thời điểm khác nhau trong ngày,”Tim Böckel, nhà phát triển phần mềm tại ONTEC, giải thích. Ngay cả trong điều kiện ánh sáng khó khăn, máy chiếu tích hợp chiếu kết cấu có độ tương phản cao lên vật thể được tạo ảnh bằng mặt nạ hoa văn có hoa văn chấm ngẫu nhiên, do đó bổ sung cấu trúc trên các bề mặt đồng nhất đặc biệt.
Quá trình đối sánh cho phép máy ảnh Ensenso 3D nhận ra số lượng pixel rất cao, bao gồm cả sự thay đổi vị trí của chúng, bằng các cấu trúc phụ trợ được chiếu lên bề mặt và để tạo thông tin độ sâu hoàn chỉnh, đồng nhất của cảnh từ điều này. Điều này lần lượt đảm bảo độ chính xác cần thiết mà Trợ lý Robot thông minh tiến hành. Các tiêu chí lựa chọn khác cho máy ảnh, trong số những tiêu chí khác, giao diện tầm nhìn tiêu chuẩn Gigabit Ethernet và cảm biến 1,3 MP màn trập toàn cầu. “Máy ảnh chỉ chụp một cặp hình ảnh của toàn bộ pallet để có thời gian xử lý nhanh hơn, nhưng nó phải cung cấp tọa độ từ một khoảng cách tương đối lớn với độ chính xác trong phạm vi milimet để cánh tay robot có thể bám chính xác,”Matthias Hofmann, chuyên gia CNTT về phát triển ứng dụng tại ONTEC giải thích. “Do đó, chúng tôi cần độ phân giải cao của máy ảnh để có thể ghi lại các cạnh của cuộn dây một cách an toàn bằng máy ảnh 3D.” Việc định vị các cạnh là rất quan trọng để có thể chuyển vị trí chính xác nhất có thể từ tâm ống chỉ đến kẹp.
Để biết thêm thông tin: www.ids-imaging.de
- Giỏ hàng chưa có sản phẩm